RoboBeats
基于 Qwen3.5 的 0.8B、2B 和 4B LoRA 适配器。以 1 fps 因果视频流发现事件,筛选值得写入记忆的观察。
推理与 Python API ↗ HI TeamHumanoid Intelligent
THE IDEA
我们希望机器人能够在开放世界中长期生活,自主观察、理解变化,在与环境和人的交互中积累经验,形成对世界的认识,并获得解决新问题的能力。
LIFE 探索通向终身具身智能的一条路径:通过主动感知获取经验,通过长期记忆连接过去与当下,通过能力积累将探索所得转化为可复用的方法,让每一次交互都可能成为未来成长的基础。
推理与决策贯穿其中:调用已有经验,在证据不足时引导新的观察与探索。
01 PROACTIVE PERCEPTION
电梯门打开、访客到来、对话被打断——重要的时刻,往往发生在下一条指令之前。
RoboBeats 是基于 Qwen3.5 的轻量流式感知门控。它按时间顺序读取画面,结合当前帧和此前观察,判断指定条件是否成立、是否有新事件发生,并据此更新门控状态,将需要处理的观察传给下游模块。用户可以设置关注条件,环境事件也能在没有新请求时启动处理。
「电梯门是否打开?」
持续判断指定条件,提供触发时机。
「是否发生了新的事件?」
在未知后续问题时,保留有价值的观察。
模型直接读取 true / false token 的分数,不为每帧生成长文本;多条件共享图像与有限的观察历史,各条件独立预测。训练结合逐帧判断与正例时间区间的监督,并提高区间边界附近的权重。在线推理默认以 1 Hz 处理输入,复用 KV 与循环状态缓存,通过不同的激活和退出阈值减少状态反复切换。连续激活的观察组成区间,供下游响应或记忆写入使用。
02 PERSISTENT MEMORY
今天经过的一张桌子,可能留下明天寻找水杯时需要的线索。
LIFE 的 Plastic Memory 以平坦文件结构保存选中的原始画面和关联 JSON 记录,继承 ReSight 的观察式记忆设计。每条观察保留时间、可用位姿,以及由证据提取的描述、人物、物体和事件字段;原始画面始终可回看,支持核实和补充最初未记录的细节。
来自不同来源的帧按位置与观察方向归入同一视角,把「这里是什么样」与「这里发生过什么」联系起来。地点检索返回相关的空间画面、最新观察及匹配的事件证据。Agent 也能查找指定时间附近的画面,或按时间顺序回看该视角保留的历史。
「我的水杯在哪里?」
当已有字段不足以支持新问题,Agent 可以重新分析保留的画面,补充字段和索引。例如,过去保存的门口画面,可以在提取房间号后变成新的检索入口。同一份经历由此能够服务于采集时尚未预见的问题。
回扫能够提取保留画面中尚未记录的细节;历史记录反映过去的观察,确认当前状态仍需要新的证据。
03 LEARN & REUSE
有时,信息已经在记忆里,缺少的是把它找出来、关联起来的方法。
LIFE 使用 ReSight 的 Explore–Distill–Mount(EDM)机制应对这类能力缺口。编码智能体探索新的处理程序,将有效过程整理为工具、技能与记忆构建器;经过验证后,执行智能体可以在后续问题中调用它们。
检查证据,编写程序,探索可执行的解决方法。
去除特定场景的硬编码,明确接口,并用执行反馈改进方法。
将验证后的工具、技能和构建器接入后续任务。
新的方法可以重新处理过去的经历,也可以进入未来任务。记忆积累与能力积累由此连接起来。
A DAY OF EXPERIENCE
我们用 A3 Ultra 在办公室采集的 24 小时录像离线构建记忆,再提出关于人物、物体、时间与地点的问题。
从凌晨的访客,到会议中的水杯,再到跨时段的物品交接:问题在观察之后出现。Agent 需要找到相关记录,连接不同时刻的线索,并在必要时回到原始画面。
A3 Ultra · 24 小时录像 · 6 个案例
三组使用相同回答模型,每题各运行 3 次。分数为人工评分标准下的累计得分,允许部分分;时间仅统计回答阶段,不包含离线记忆构建。该案例研究不代表长期在线自主学习已获验证。
EVIDENCE & EVALUATION
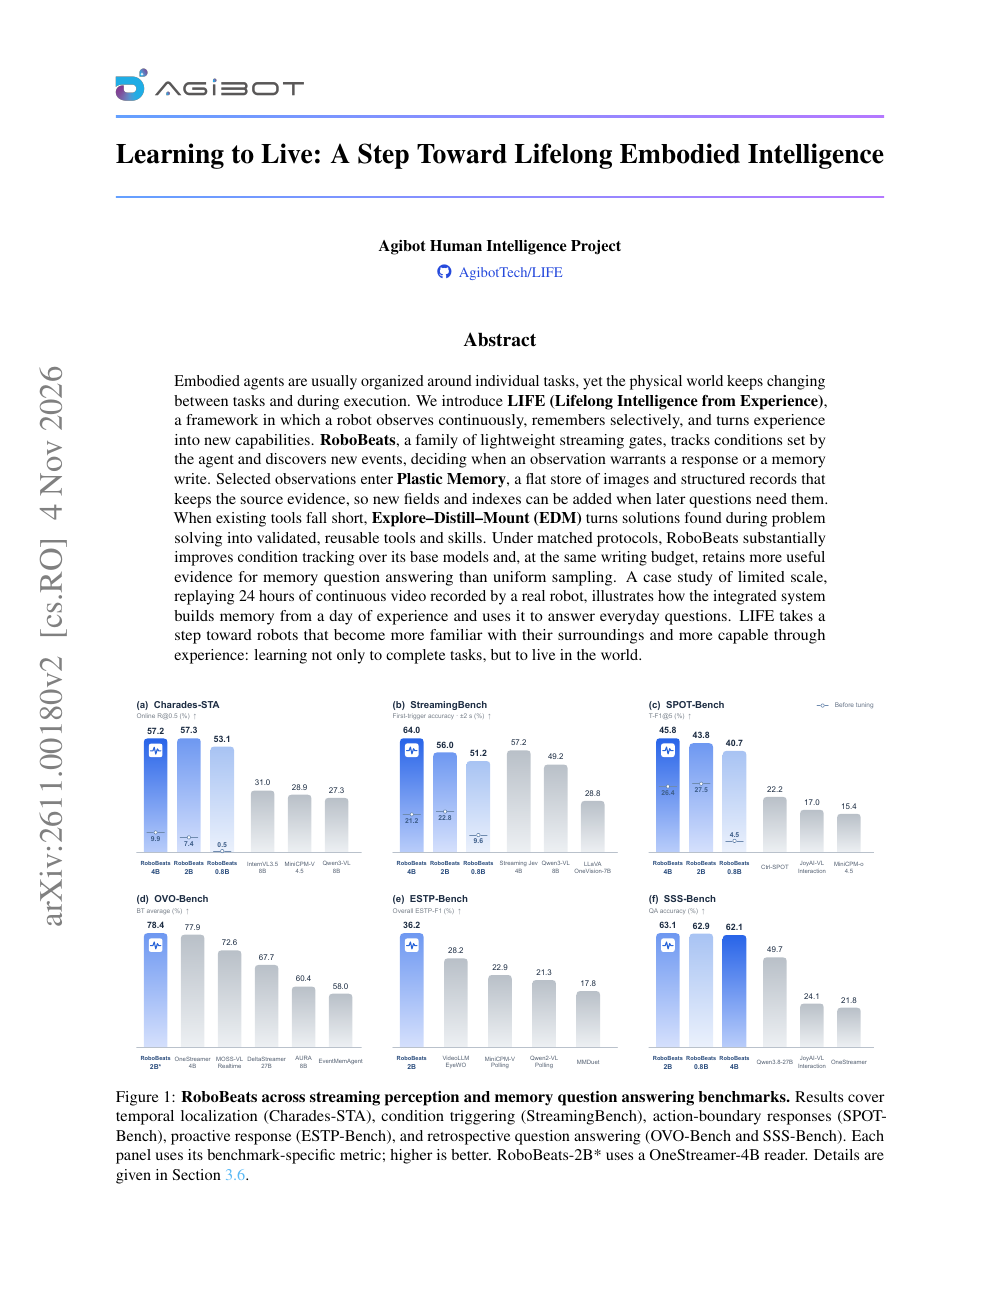
报告分别评测感知门控、历史记忆问答与能力复用。这里给出两组基准实验:相同写入预算下的观察选择(SSS-Bench),以及构建后能力的复用(FindingDory)。真实机器人的记忆问答结果见上一节。
SSS-Bench · RoboBeats-2B
618 个问题,覆盖 171 段原始视频、6 个数据来源和 14 个问题子类。各方法在每段视频中写入相同数量的帧,并使用相同的记忆写入模型、问答模型、记忆格式与评分方式;回答时最多回看 10 帧。提升随题型而异。
ReSight · FindingDory
采用 ReSight 的原始实验:测试集为未参与能力构建的 episodes 81–90,共 597 个查询。评测期间能力保持冻结,指标为高层任务成功率。
READ THE REPORT
了解 LIFE 如何连接主动感知、长期记忆与能力积累。报告详细介绍系统设计、训练方法、评测协议与实验结果。
OPEN RESOURCES
RoboBeats 推理代码、三种模型权重,以及 SSS-Bench 的问题、评分标准和复现脚本现已公开。
基于 Qwen3.5 的 0.8B、2B 和 4B LoRA 适配器。以 1 fps 因果视频流发现事件,筛选值得写入记忆的观察。
推理与 Python API ↗618 个问题,覆盖 171 段原始视频和 14 个问题子类,观察时长最长 30 分钟。系统仅依据提问前的经历,回答有关稀疏事件、时间、顺序与物体的问题。
数据与评测 ↗按公开流程运行门控、记忆写入、问答与评分。可评测自己的预测,并查看按题型、数据源和观察时长拆分的结果。
复现说明 ↗当前公开内容为 RoboBeats 与 SSS-Bench。代码采用 Apache 2.0;SSS-Bench 数据与评分标准采用 CC BY-NC 4.0,源视频需按各原始提供方的许可另行获取。
@misc{che2026learninglivesteplifelong,
      title={Learning to Live: A Step Toward Lifelong Embodied Intelligence},
      author={Lirong Che and Peidong Wang and Yimeng Su and Jiong Wang and Yang Chen and Wenbo Fu and Zhenyu Huang and Tiancheng Xu and Yuzhe Yang and Dongli Xie and Xu Cao and Chuang Wang and Daqi Liu and Jian Su},
      year={2026},
      eprint={2611.00180},
      archivePrefix={arXiv},
      primaryClass={cs.RO},
      url={https://arxiv.org/abs/2611.00180},
}